Resumo
Este artigo apresenta uma comparativa das principais metodologias empregadas para a aceleração e sincronização de motores síncronos industriais de média e grande potência. Aborda a ausência de conjugado médio de partida intrínseco sob alimentação na frequência plena da rede e a dinâmica do enrolamento amortecedor (gaiola de esquilo). Detalha os métodos de partida assíncrona a plena tensão e por tensão reduzida, o acionamento estático por conversores de frequência (VSI/PWM e LCI) e a partida mecânica com motor auxiliar. Ao final, estabelece uma matriz de seleção com base nos limites térmicos do rotor, conjugados característicos e perturbações dinâmicas no barramento da subestação.
- afundamento de tensão
- conjugado de sincronização (pull-in)
- conversores de frequência
- enrolamento amortecedor
- métodos de partida
- motor auxiliar
- motores síncronos
Introdução
Um motor síncrono convencional operando sob frequência constante da rede elétrica não desenvolve conjugado eletromecânico médio de aceleração a partir do repouso. Devido à inércia mecânica associada ao rotor e à carga acoplada, o conjunto não consegue acompanhar a velocidade de rotação síncrona (ns) imposta instantaneamente pelo campo girante do estator.
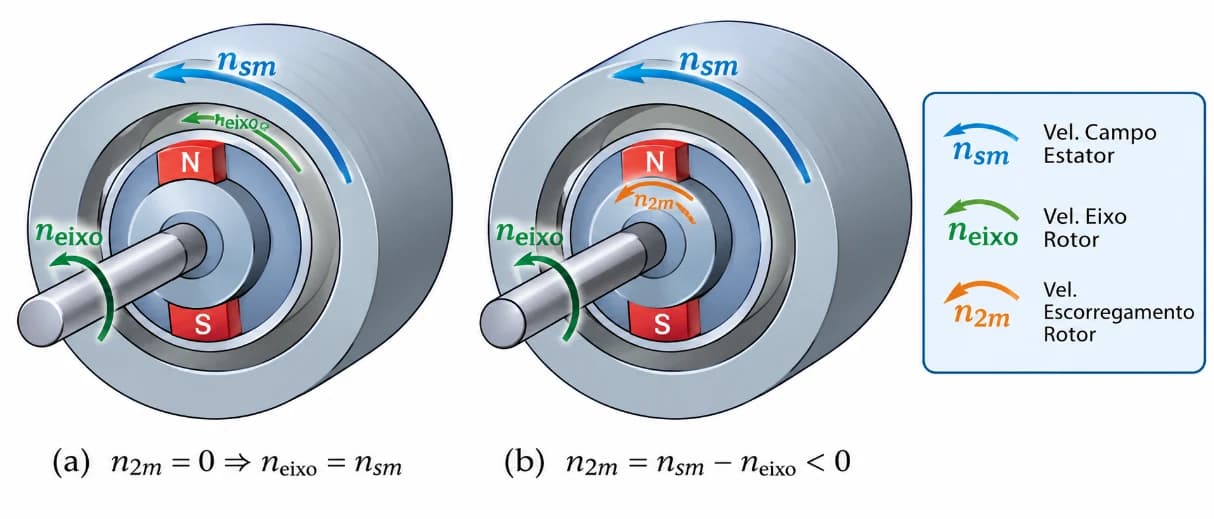
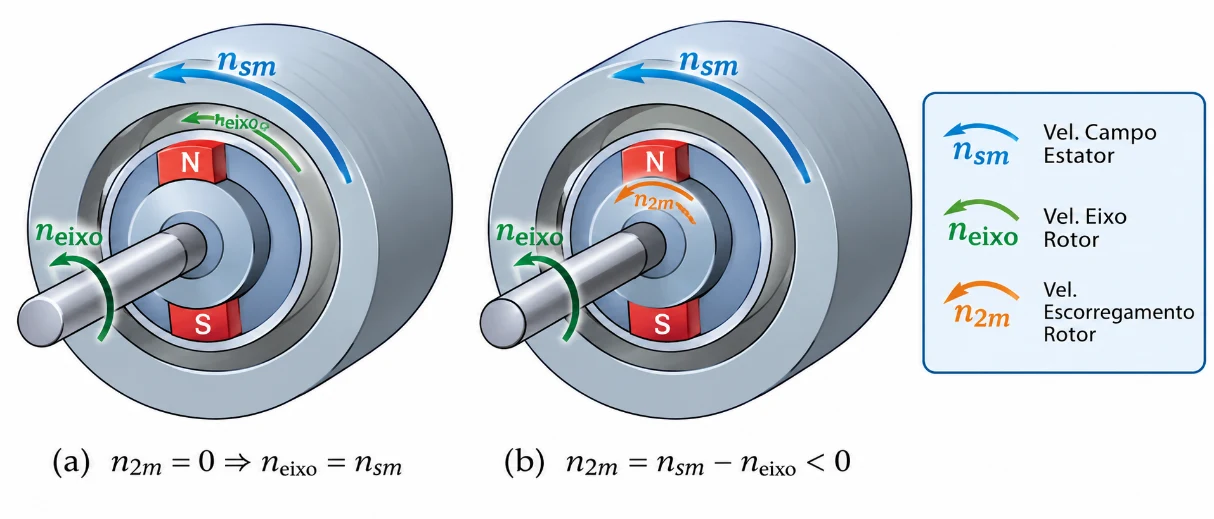
A relação vetorial entre as velocidades angulares das ondas espaciais de fmm e do eixo da máquina é ilustrada na Figura 1. A condição de sincronismo absoluto é apresentada em (a) enquanto, a condição de operação sob escorregamento negativo como gerador de indução é apresentada em (b).
O desenvolvimento contínuo de conjugado unidirecional em regime permanente exige que o rotor já se encontre girando em velocidade síncrona rígida com o campo girante do estator. A seleção do método de partida apropriado é uma decisão crítica de engenharia que envolve a correlação entre a curva de conjugado resistente da carga, a inércia mecânica total, a capacidade térmica dos condutores rotóricos e a capacidade de curto-circuito da subestação supridora. Correntes excessivas geram afundamentos de tensão (voltage sags) severos no barramento de distribuição, perturbando cargas vizinhas, enquanto acelerações lentas conduzem à sobrecarga térmica destrutiva dos enrolamentos amortecedores. Este artigo apresenta quatro métodos de partida de motores síncronos consolidados na indústria: partida com enrolamento amortecedor em tensão plena, métodos de tensão reduzida, conversores de frequência e motor auxiliar.
Partida com enrolamento amortecedor a plena tensão
A metodologia construtiva predominante em motores industriais de polos salientes baseia-se na incorporação de um enrolamento amortecedor (damper winding ou gaiola de amortecimento), constituído por barras condutoras de cobre ou ligas metálicas especiais inseridas longitudinalmente nas sapatas polares e interligadas em anéis de curto-circuito nas extremidades.
Nesse método, o motor síncrono é acelerado temporariamente como um motor de indução trifásico de rotor gaiola de esquilo. O ciclo operacional desenvolve-se nas seguintes etapas:
- Fechamento de campo: o estator está desenergizado e o enrolamento de excitação (campo rotórico) permanece desconectado da fonte de corrente contínua. O enrolamento de campo é fechado sobre uma resistência de descarga (resistor de partida). Esse resistor limita as sobretensões potencialmente destrutivas induzidas no rotor durante o repouso (s = 1) decorrentes da elevada relação de espiras entre a armadura e o campo, além de contribuir para a geração de conjugado assíncrono útil.
- Aceleração assíncrona: a tensão nominal trifásica da rede é aplicada integralmente aos terminais da armadura. O campo magnético girante estatórico induz correntes parasitas nas barras amortecedoras e no circuito de campo fechado, gerando o conjugado acelerador assíncrono que impulsiona o conjunto contra o conjugado resistente da carga.
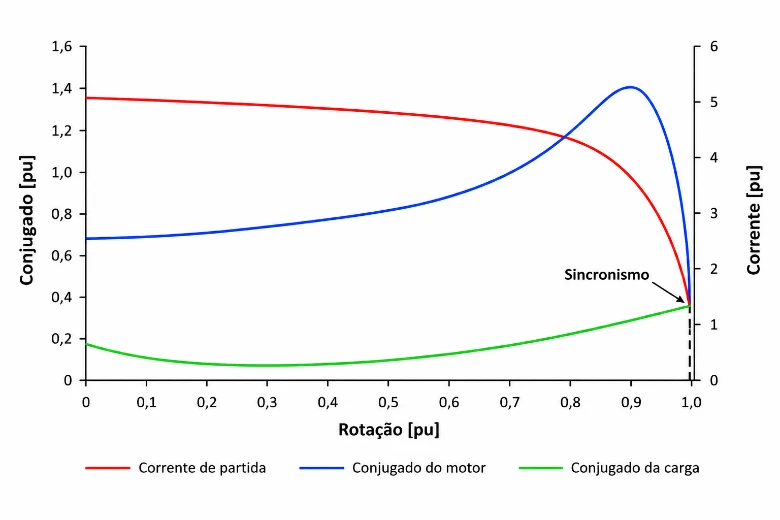
- Aproximação do sincronismo: a rotação mecânica aproxima-se assintoticamente da velocidade síncrona (ns), alcançando um ponto de equilíbrio estável determinado pela interseção da curva de conjugado do motor com a da carga, tipicamente entre 95% e 98% de ns (escorregamento residual s = 0,05 a 0,02).
- Aplicação do campo e sincronismo: no ponto ideal de escorregamento mínimo e sob posição angular relativa ótima, o circuito eletrônico de disparo (em sistemas brushless) ou o relé de aplicação de campo (em sistemas de anéis) remove o resistor de descarga e injeta a corrente contínua de excitação (If) no enrolamento de campo. O conjugado de sincronização (pull-in torque) supera a inércia e a carga, travando magneticamente o rotor em sincronismo com o campo girante do estator (s = 0).
A metodologia apresenta os seguintes impactos e limitações:
- A partida a plena tensão impõe correntes de partida transitórias entre 4,5 e 6,5 p.u. da corrente nominal do motor;
- É restrita a instalações atendidas por sistemas de potência com elevada potência de curto-circuito, de modo que a queda de tensão no barramento permaneça dentro dos limites normativos (ΔV < 10% a 15%);
- Exige verificação da suportabilidade térmica da gaiola, para cargas com elevada inércia, o tempo prolongado de aceleração converte grande quantidade de energia cinética em calor nas barras rotóricas, exigindo carcaças superdimensionadas ou ligas de resistividade específica controlada para evitar desprendimento mecânico ou fadiga térmica.
A curva característica de corrente e conjugado durante a partida assíncrona a plena tensão de um motor síncrono é apresentado na Figura 2.
Partida por tensão reduzida
Quando a capacidade da subestação não suporta a corrente de partida direta, utilizam-se dispositivos eletromecânicos para reduzir a magnitude da tensão aplicada aos terminais da máquina durante a fase assíncrona.
Chave compensadora (autotransformador)
Trata-se do método por tensão reduzida mais empregado em média tensão (2,3 kV a 13,8 kV). Utiliza um autotransformador trifásico provido de derivações normalizadas (taps típicos de 50%, 65% ou 80% da tensão nominal da rede). A corrente nos terminais do motor diminui proporcionalmente à tensão reduzida aplicada. Por sua vez, a corrente solicitada à rede elétrica é reduzida pela relação de espiras do autotransformador, resultando em uma relação quadrática com a derivação:
Uma derivação de 65% da tensão reduz a corrente demandada da rede para cerca de 42% do valor de partida direta. Contudo, como o conjugado eletromagnético assíncrono desenvolvido pela gaiola varia com o quadrado da tensão aplicada aos terminais:
o conjugado motor disponível cai para 42% do valor obtido a plena tensão. Consequentemente, a chave compensadora só é viável se a curva de conjugado resistente da carga for inferior ao conjugado acelerador reduzido ao longo de toda a rampa. Ao atingir 95% da rotação, efetua-se a transição para plena tensão da rede em circuito fechado para evitar choques eletromecânicos, aplicando-se em seguida a excitação CC.
Reator de linha
Dentro desta categoria encontramos a partida por reator de linha, nesta topologia, reatores indutivos em série são inseridos em cada fase do circuito do estator durante a partida. A circulação da corrente de partida produz uma queda de tensão puramente indutiva nos reatores, reduzindo a amplitude da tensão nos bornes da máquina. Ao contrário do autotransformador, a redução da corrente de linha é linear com a redução de tensão terminal, resultando em menor alívio para a rede elétrica se comparada ao compensador, mas com custo de implantação menor e manobras mais simples.
Partida com conversor de frequência
A utilização de conversores de frequência eletrônicos representa uma solução moderna para a partida e regulação de rotação de motores síncronos industriais de alta e média potência.
Neste método, o motor não parte em regime assíncrono. O conversor fornece ao estator um sistema trifásico com amplitude e frequência controladas a partir de valores extremamente baixos (0,1 Hz a 2 Hz). Nessas frequências, a velocidade do campo girante estatórico é suficientemente baixa para permitir que o enrolamento de excitação seja alimentado com corrente contínua desde o repouso. O rotor engata no campo magnético estatórico quase instantaneamente. A rampa de aceleração é comandada pela taxa de variação da frequência (df/dt), mantendo a máquina rigidamente sincronizada em todo o percurso:
Porém, para potências elevadas (acima de 5 a 100 MW, como em compressores centrífugos de refinarias e estações de bombeamento de gás natural), a tecnologia predominante são os inversores em fonte de tensão (VSI/PWM) e inversores comutados pela carga (LCI). Os primeiros são empregados amplamente em potências de até cerca de 15–20 MW. Utilizam chaves semicondutoras de desligamento controlado (IGBTs ou IGCTs multiníveis). Permitem disponibilizar o conjugado nominal (ou superior) já em velocidade zero com baixíssima distorção harmônica e controle vetorial dinâmico de fluxo.
A configuração LCI é consolidada para potências de 5 MW a mais de 100 MW. O LCI utiliza tiristores padrão (SCR), caracterizados por perdas em condução mínimas e confiabilidade elevada. Em rotações superiores a 10%, a força contraeletromotriz interna do motor síncrono sobre-excitado (operando em modo capacitivo) comuta naturalmente os tiristores do inversor. Em baixas velocidades (0 a 10%), como a força contraeletromotriz é incipiente, o conversor comuta no chamado modo pulsado (pulsing mode), no qual a corrente do elo CC é zerada periodicamente pelo retificador para permitir a extinção dos tiristores do inversor.
Entre as vantagens operacionais do acionamento eletrônico temos:
- Eliminação de correntes de partida: a corrente drenada da rede é restrita a valores entre 1,0 e 1,2 p.u., eliminando afundamentos de tensão na subestação;
- Ausência de estresse térmico no rotor: como a máquina acelera em regime síncrono, as correntes induzidas na gaiola de amortecimento são nulas, preservando a vida útil do enrolamento;
- Partida sob cargas pesadas: permite o fornecimento de torque nominal contínuo desde 0 rpm;
- Função de partida múltipla (soft starter compartilhado): em plantas com múltiplos motores síncronos, um único conversor de frequência pode acelerar sucessivas unidades e sincronizá-las diretamente à rede comercial sem transientes mecânicos de torque (bumpless transfer).
Partida com motor auxiliar
A partida com motor auxiliar é utilizada em aplicações industriais de grande porte onde o motor síncrono opera sem enrolamento de amortecimento dimensionado para partida assíncrona pesada, ou quando as características da rede inviabilizam outros métodos.
Para a sincronização utiliza-se uma máquina secundária de menor porte mecânico (geralmente um motor de indução de rotor bobinado ou um pequeno motor de anéis) acoplada mecanicamente ao mesmo eixo da unidade síncrona principal. O processo de partida contém as seguintes etapas:
- Aceleração desacoplada da rede: o motor auxiliar é energizado, acelerando o eixo do conjunto descarregado até uma velocidade ligeiramente superior ou idêntica à velocidade síncrona do motor principal.
- Excitação e ajuste de tensão: o enrolamento de campo do motor principal é energizado com corrente contínua, fazendo a máquina operar momentaneamente como um gerador síncrono em vazio.
- Sincronização com o barramento: relés automáticos de sincronismo monitoram a igualdade de tensões terminais, frequências e a concordância de fase elétrica.
- Fechamento do disjuntor principal e desconexão: ao atingir as condições de sincronismo, o disjuntor do motor principal é fechado; a máquina assume o suprimento de torque, e o motor auxiliar é desligado eletricamente ou desacoplado mecanicamente.
A principal restrição dessa metodologia consiste na obrigatoriedade de partir a máquina com a carga industrial descarregada ou aliviada.
Comparativa dos métodos de partida
Cada topologia de partida apresenta diferentes características elétricas, impactos na instalação e requisitos de engenharia. Uma síntese comparativa é apresentada na Tabela 1.
| Método de partida | Corrente de partida na rede | Conjugado inicial | Afundamento de tensão | Complexidade | Aplicação predominante |
|---|---|---|---|---|---|
| Gaiola | Elevada: 4,5 a 6,5 p.u. | Alto: 0,8 a 1,5 p.u. | Afundamentos severos de tensão na barra de conexão | Painéis de manobra convencionais | Motores industriais de pequeno e médio porte em redes robustas |
| Autotransformador / Reator | Intermediária: 1,8 a 3,5 p.u. | Reduzido: 0,3 a 0,6 p.u. | Afundamentos de tensão moderados | Painel de compensação requerido | Cargas centrífugas aliviadas em média tensão |
| Conversor de frequência | Baixa: 1,0 a 1,2 p.u. | Elevado e regulável: 1,0 a 1,5 p.u. | Partida suave sem choques dinâmicos | Equipamento eletrônico de potência | Grandes acionamentos industriais e velocidade variável |
| Motor auxiliar | Baixa: < 0,2 p.u. no motor principal | Nulo para a carga (exige partida em vazio) | Desprezível | Dupla máquina e acoplamento | Condensadores síncronos e compressores industriais desacoplados |
Considerações finais
A especificação do método de partida do motor síncrono é uma decisão multidisciplinar que deve compatibilizar a estabilidade dinâmica do sistema elétrico com a integridade mecânica do trem de potência. A partida assíncrona por gaiola de amortecimento consolida-se como a solução de menor custo de capital e maior robustez em redes de alta capacidade. Em contrapartida, para unidades de alta potência ou instaladas em redes sensíveis a transitórios de tensão, o acionamento estático por conversores de frequência (VSI/LCI) representa o estado da arte, eliminando esforços térmicos na gaiola rotórica e proporcionando partida suave sob controle contínuo de conjugado e rotação.
Referências e leituras para aprofundamento
- [1] E. Bim, Máquinas elétricas e acionamento, 4. ed. Rio de Janeiro, Brasil: Elsevier, 2018.
- [2] WEG Equipamentos Elétricos S.A., Motores síncronos: funcionamento, características construtivas, aplicações, Artigo técnico, Jaraguá do Sul, Brasil.